Publications
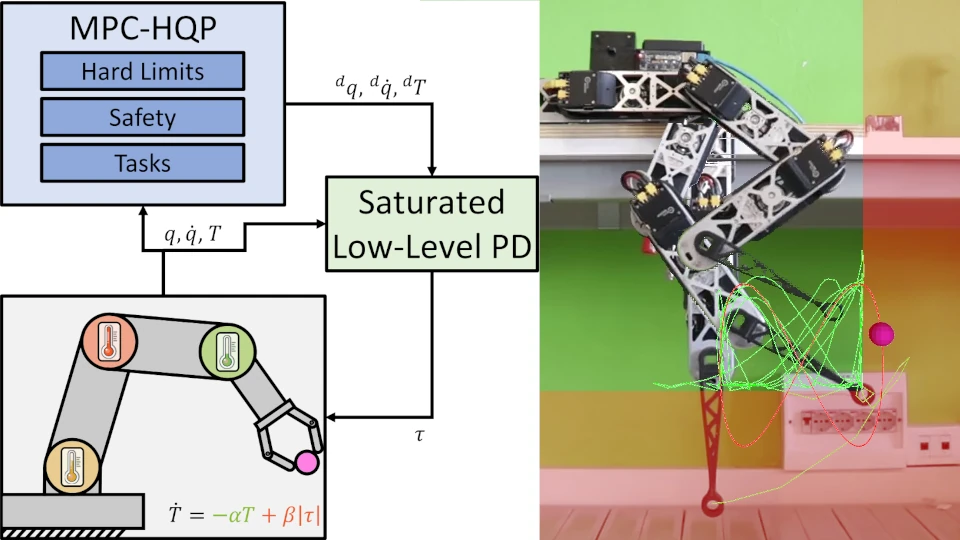
Keep It Cool: Optimal Control of Robotic Systems Under Temperature Constraints
D De Benedittis, F Angelini, R Incerpi, L Pallottino, M GarabiniIEEE Transactions on Control Systems Technology —Hierarchical quadratic programming and MPC that fold motor driver temperature dynamics into the system model to prevent overheating.
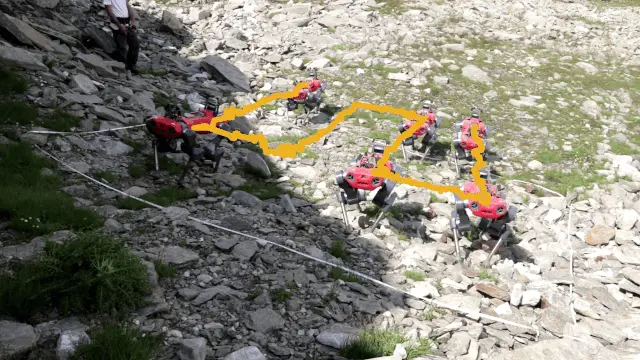
Botany Meets Robotics in Alpine Scree Monitoring
D De Benedittis, G Di Lorenzo, F Angelini, B Valle, …, M GarabiniIEEE Transactions on Field Robotics —Autonomous monitoring framework for alpine screes using a quadrupedal robot equipped with cameras.
Managing Conflicting Tasks in Heterogeneous Multi-Robot Systems Through Hierarchical Optimization
D De Benedittis, M Garabini, L PallottinoIEEE Robotics and Automation Letters —Leverage hierarchical optimization (or hierarchical quadratic programming) for multi-robot coordination and guaranteed prioritized task execution.
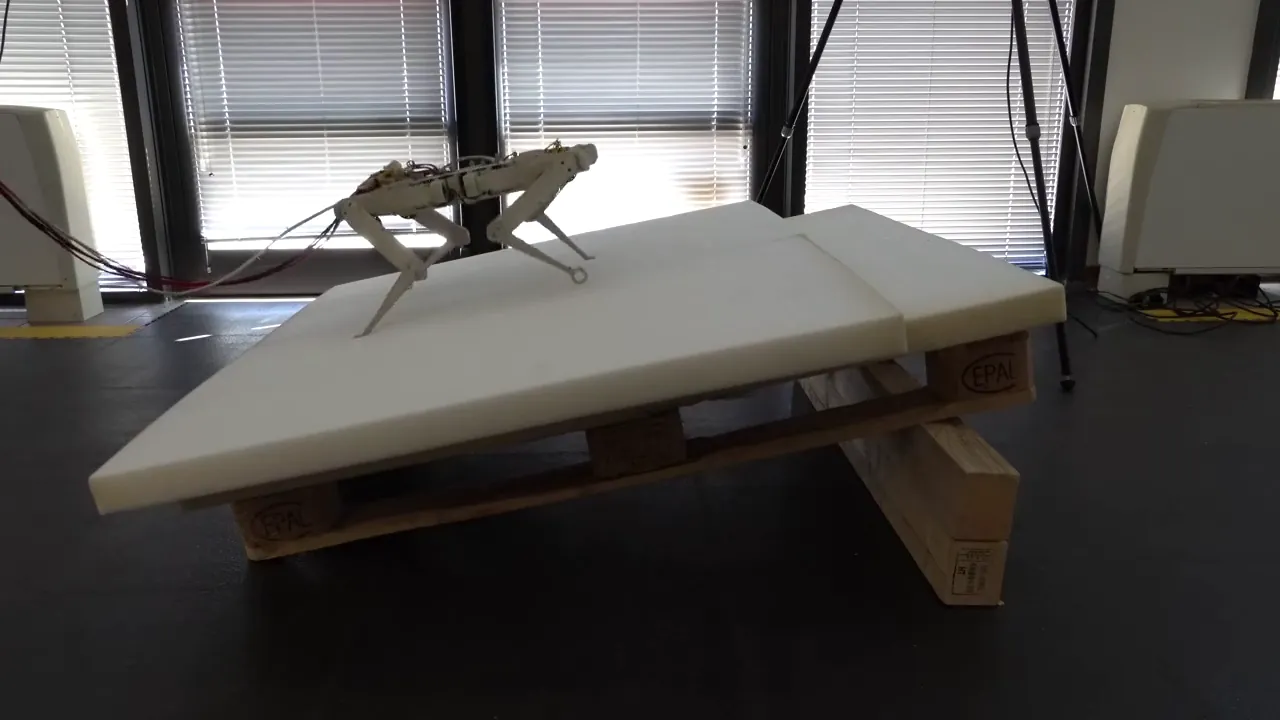
Soft Bilinear Inverted Pendulum: a Model to Enable Locomotion with Soft Contacts
D De Benedittis, F Angelini, M GarabiniIEEE Transactions on Systems, Man, and Cybernetics: Systems —Model-based two-control-blocks architecture (motion planner and tracking controller) for quadrupedal locomotion in the presence of soft contacts.
Articulated Soft Robots: A Feasibility Driven Control Approach
D De Benedittis, SP Chhatoi, M Pierallini, F Angelini, …, M GarabiniItalian Conference on Robotics and Intelligent Machines —Efficient DDP-based trajectory optimization of articulated soft robots.
Other Publications
Robotic Monitoring of European Habitats: a Labeled Dataset for Plant Detection in Annex I Habitats of Italy
G Di Lorenzo, F Angelini, M Pierallini, S Tolomei, D De Benedittis, …, M GarabiniScientific Data —
A Reproducible Benchmarking Methodology to Assess Robotic Locomotion Over Irregular Terrains: A Practical and Scalable Approach
D Rodriguez-Cianca, P Sendin, G Alfonso, D De Benedittis, …, D TorricelliIEEE Robotics & Automation Magazine —