Publications - Hierarchical QP
-
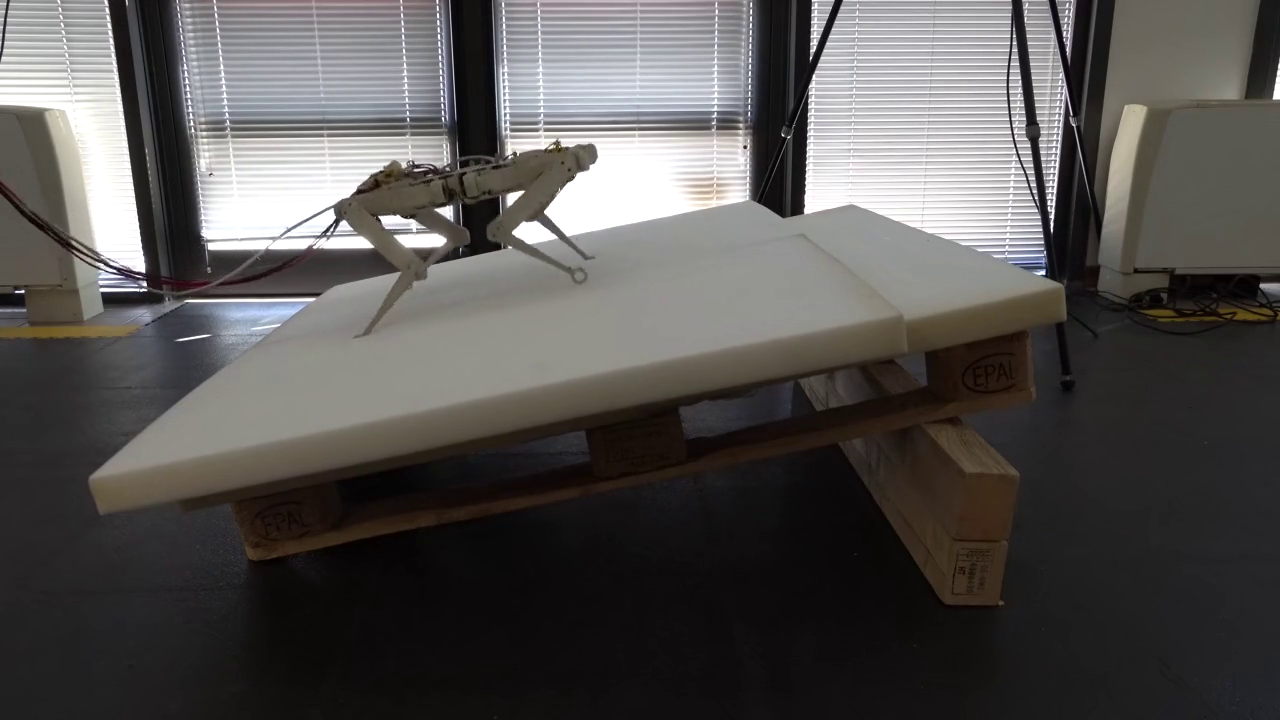
Soft Bilinear Inverted Pendulum: a Model to Enable Locomotion with Soft Contacts
D De Benedittis, F Angelini, M GarabiniIEEE Transactions on Systems, Man, and Cybernetics: Systems —Model-based two-control-blocks architecture (motion planner and tracking controller) for quadrupedal locomotion in the presence of soft contacts.
-
Managing Conflicting Tasks in Heterogeneous Multi-Robot Systems Through Hierarchical Optimization
D De Benedittis, M Garabini, L PallottinoIEEE Robotics and Automation Letters —Leverage hierarchical optimization (or hierarchical quadratic programming) for multi-robot coordination and guaranteed prioritized task execution.
-
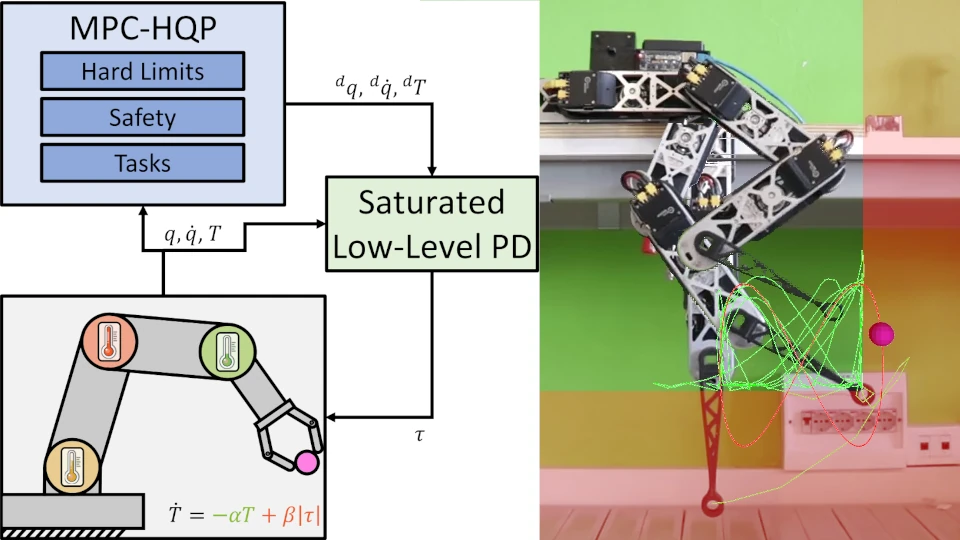
Keep It Cool: Optimal Control of Robotic Systems Under Temperature Constraints
D De Benedittis, F Angelini, R Incerpi, L Pallottino, M GarabiniIEEE Transactions on Control Systems Technology —Hierarchical quadratic programming and MPC that fold motor driver temperature dynamics into the system model to prevent overheating.